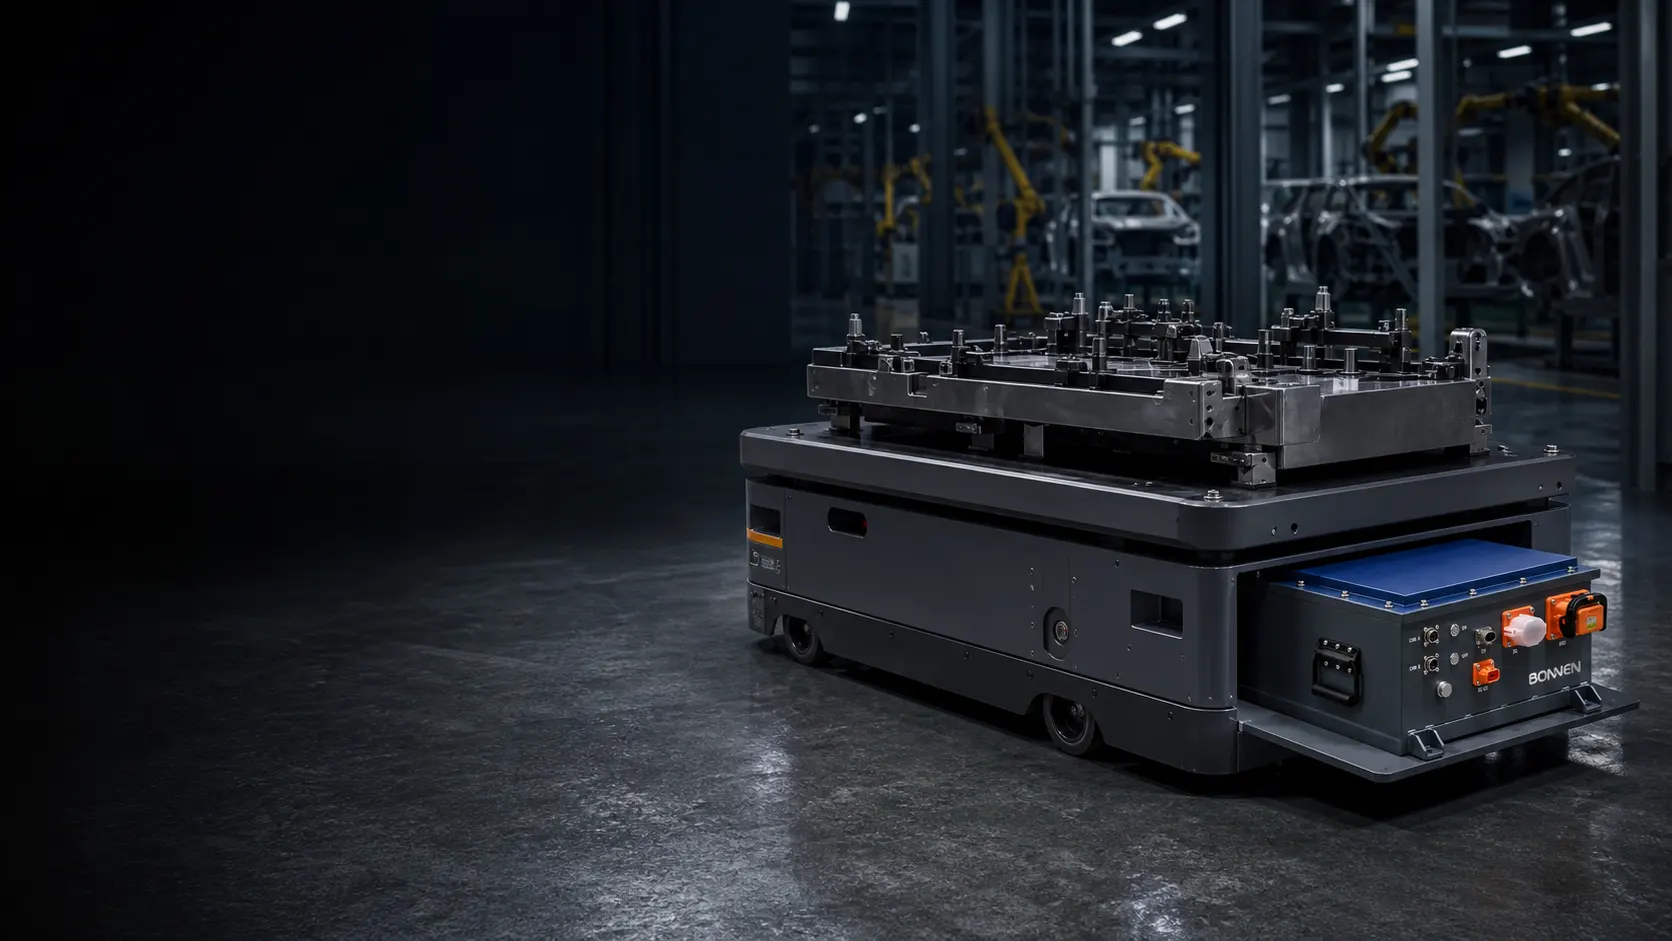
Komplet lavprofils, kraftigt AMR-bærende bilværktøj med ét integreret modulært batteri

48V / 96V / 144V Modulær LiFePO4-platform

Kraftige AMR- og AGV-batterisystemer

En skalerbar 304Ah batteriplatform til tunge autonome mobile robotter, AGV'er og industrielle transportkøretøjer. Konfigurer et, to eller tre lavprofilmoduler til koordinerede 48V, 96V eller 144V traktionsbatterisystemer.

14.59-43.77 kWhKonfigureret nominel energi
300A kontinuerligModulniveaufunktionalitet
600A topModulets kapacitet; varighed til bekræftelse
IP67 aluminiumBekræftet modulkapsling
Master-slave BMSKoordineret systemarkitektur

Fælles platform

Et batterimodul. Tre systemspændinger.

Et almindeligt 48V 304Ah LiFePO4-modul kan integreres i koordinerede 48V, 96V eller 144V traktionsbatterisystemer. Dette modulære AMR-batterisystem understøtter forskellige køretøjseffektklasser uden at tvinge et komplet batteriredesign til hver platform.

Et, to og tre identiske batterimoduler arrangeret som koordinerede traktionssystemkonfigurationer
48V 304Ah1 moduler 14.59kWh
96V 304Ah2 moduler 29.18kWh
144V 304Ah3 moduler 43.77kWh

Sammenlign konfigurationer

Vælg systemspændingen til din køretøjsarkitektur

Alle tre konfigurationer bevarer en nominel kapacitet på 304 Ah. Spænding, energi, beregnet nominel effekt og basismodulets masseskala med modulantal.

48V 304Ah-system

Mellemstore/kraftige AMR'er

Modulantal
1 modul
Nominel spænding
48V
Nominel kapacitet
304Ah
Nominel energi
14.59kWh
Driftsområde
37.5–54.75V
Nominel kontinuerlig effekt ved 300A
14.4 kW
Basismodulets masse
Ca.. 105kg
Systemtilgang
Kompakt platform med ét modul

Kun basismodulets masse. HV-styringskomponenter, kabler, stik og monteringshardware er ikke inkluderet. Beregnet effekt er ikke en ubetinget certificeret køretøjsydelse; den endelige systemklassificering afhænger af de valgte BMS-grænser, HV-komponenter, kabler, stik, termisk design og projektvalidering.

96V 304Ah-system

Kraftige AMR'er og AGV'er

Modulantal
2 moduler i serie
Nominel spænding
96V
Nominel kapacitet
304Ah
Nominel energi
29.18kWh
Driftsområde
75–109.5V
Nominel kontinuerlig effekt ved 300A
28.8 kW
Basismodulets masse
Ca.. 210kg
Systemtilgang
Koordineret dobbeltmodulsystem

Kun basismodulets masse. HV-styringskomponenter, kabler, stik og monteringshardware er ikke inkluderet. Beregnet effekt er ikke en ubetinget certificeret køretøjsydelse; den endelige systemklassificering afhænger af de valgte BMS-grænser, HV-komponenter, kabler, stik, termisk design og projektvalidering.

144V 304Ah-system

Højtydende tunge AMR'er, AGV'er og autonome transportkøretøjer

Modulantal
3 moduler i serie
Nominel spænding
144V
Nominel kapacitet
304Ah
Nominel energi
43.77kWh
Driftsområde
112.5–164.25V
Nominel kontinuerlig effekt ved 300A
43.2 kW
Basismodulets masse
Ca.. 315kg
Systemtilgang
Koordineret platform med høj effekt

Kun basismodulets masse. HV-styringskomponenter, kabler, stik og monteringshardware er ikke inkluderet. Beregnet effekt er ikke en ubetinget certificeret køretøjsydelse; den endelige systemklassificering afhænger af de valgte BMS-grænser, HV-komponenter, kabler, stik, termisk design og projektvalidering.

Koordineret kontrol

Konstrueret som et komplet traktionsbatterisystem

96V- og 144V-konfigurationerne er styrede systemer, ikke uafhængige smarte batterier, der er tilfældigt forbundet i serie. En master-slave BMS koordinerer modulovervågning, systemskift, beskyttelse, kommunikation og fejlhåndtering.

Skift og forladning

Primære positive og negative kontaktorer og et forladningskredsløb kan konfigureres omkring trækkraftregulatoren.

Beskyttelse og service

HV-sikring, strømregistrering og manuel serviceafbrydelse er valgt, så de passer til systemets krav.

Sikkerhedsovervågning

Isolationsovervågning og HV-interlock kan inkluderes, hvor det kræves i det endelige køretøjsdesign.

Køretøjskommunikation

Kommunikationsgrænsefladen og meddelelsessættet er udviklet omkring køretøjets styreenhed og opladningsarkitektur.

Endelige komponentklassificeringer og kommunikationsgrænseflader vælges i henhold til køretøjets spændingsvindue, traktionscontroller, ladesystem, driftscyklus og sikkerhedskrav.

Emballagefleksibilitet

Designet omkring AMR-chassiset, ikke en fast batteriboks

Basismodulet på 580 × 410 × 260 mm kan understøtte centrale, side-om-side eller distribuerede layouts. Den endelige opstilling er konstrueret omkring chassishøjde, akselafstand, akselbelastning, tyngdepunkt og serviceadgang.

Tre referencebatterimoduler arrangeret med serviceafstand inde i et lavprofil AMR-chassis
01

Lavprofilemballage

Brug den kompakte byggeklods til at arbejde inden for krævende chassishøjdemål.

02

Distribueret installation

Evaluer central eller distribueret placering omkring hjul-, motor- og strukturelle zoner.

03

Køretøjets balance

Koordiner batteriets position med akselafstand, akselbelastning og tyngdepunktsmål.

04

Fælles modulstrategi

Brug ét basismodul på tværs af flere robotplatforme, hvor kravene tillader det.

05

Service planlægning

Bevar adgang til stik, løfteplads og ruter til fjernelse af modul i kabinettet.

06

Spændingsskalering

Skalér systemspænding med trækkraftkrav gennem koordineret teknik.

Bekræftet basismodul

48V 304Ah byggeklodsen

Et kompakt LiFePO4-modul kombinerer høj strømkapacitet med et IP67-aluminiumskabinet til integration i kraftige industrielle mobile robotter.

14.59kWhNominel energi
300AKontinuerlig udladning
600APeak udladning; varighed skal bekræftes
150AKontinuerlig opladning
Kemi
LIFEPO4.
Celle konfiguration
1P15S
Nominel spænding / kapacitet
48V / 304Ah
Driftsspændingsområde
37.5–54.75V
Indkapsling / beskyttelse
Aluminium / IP67
Modul dimensioner
580 × 410 × 260mm
Omtrentlig modulvægt
Ca.. 105kg

Industrielle applikationer

Bygget til tung autonom transport

Denne kraftige AGV-batteriplatform er beregnet til industrielle mobile robotter og autonome transportører, der flytter store komponenter – ikke lette hylde- eller plukkerobotter.

Lavprofil autonom transportør, der flytter en stor industriel matrice i et produktionsanlæg
Kraftige fladvogne AMR'er
AGV'er til transport af bilchassis
AMR'er for transport af elbilbatterier
AGV'er til transport af støbeforme
Transportører af stål- og metalmaterialer
Kraftige AGV'er til slæbebåde
Transportører af luftfartskomponenter
Store specialfremstillede autonome gaffeltrucks

Designet til autonome transportopgaver med flere tons. Den endelige batteristørrelse er baseret på køretøjets masse, nyttelast, trækkraft, stigning, hastighed, driftscyklus og ladestrategi.

Applikationsteknik

Tilpasset omkring din AMR-platform

Mekaniske, elektriske, opladnings- og kommunikationsdetaljer udvikles omkring køretøjet. Valgfrie funktioner er tilgængelige baseret på projektkrav og teknisk bekræftelse.

Systemspænding og brugbar energiJusteret med regulatorens spændingsvindue og duty cycle.
Modulantal og -arrangementPakket omkring plads, balance og adgang til service.
Kontinuerlig og spidseffektValideret med BMS, ledere, stik og termisk design.
Master-slave BMS-integrationKoordineret overvågning og kontrol på systemniveau.
KøretøjskommunikationsprotokolDefineret omkring målcontrolleren og meddelelseskravene.
HV-stik og kablerUdvalgt til strøm, spænding, routing og servicebehov.
Opladningsgrænseflade og -strategiEvalueret i forhold til oplader, tidsplan og driftsvindue.
Termiske kravDefineret ud fra omgivelsesforhold, effekt og driftsprofil.
Montering og serviceadgangUdviklet med mekanisk fastholdelse og vedligeholdelsesruter.
Integration af køretøjscontrollerKoordineret via systemgrænseflader og fejladfærd.

Start størrelsesprocessen

Hvad vi skal bruge til at dimensionere dit AMR-batteri

Et nyttigt forslag begynder med maskinen, dens strømforbrug, driftsprofilen og den tilgængelige installationsplads.

01

Robot- eller køretøjsapplikation

02

Køretøjets masse og nyttelast

03

Motorspænding og -effekt

04

Kontinuerlig og spids effekt

05

Maksimal hastighed og stigning

06

Nødvendig driftstid eller vagtprofil

07

Opladningsmetode og tilgængelig opladningstid

08

Tilgængelig batteriplads

09

Kommunikationskrav

10

Miljøbetingelser

Har du ikke alle specifikationerne endnu? Det er fint. Send os de oplysninger, der er tilgængelige i øjeblikket, så vil vores batteriingeniørteam hjælpe med at identificere de resterende designinput.

Ofte stillede spørgsmål om 48V, 96V og 144V kraftige AMR-batterisystemer

Du har brug for mere end blot en enkelt lithium-ion-batteripakke. Du har brug for en veteranproducent, der har været i feltet i mere end 10 år for at spare dit projekttid, opbygge dit brand og øge dit overskud. Lad Bonnen Battery hjælpe dig med at opnå forretningssucces.

Den rigtige spænding afhænger af din trækkraftstyring, motoreffekt, køretøjets vægt, nyttelast, arbejdscyklus og den nødvendige driftstid. Et 48V-system kan passe til mellemtunge til tunge AMR'er med moderat trækkraft, mens 96V er bedre egnet til mange tungere industrielle AGV'er og AMR'er. Til autonome transportkøretøjer med højere effekt kan en 144V-arkitektur levere mere strøm uden at kræve proportionalt højere strøm, men den endelige spænding bør altid matches med køretøjets komplette elektriske arkitektur.

Det kan være tilfældet, afhængigt af køretøjet. 48V 304Ah-konfigurationen yder 14.59 kWh nominel energi og er baseret på et enkelt lavprofilbatterimodul. Om det er nok afhænger af AMR'ens samlede masse, nyttelast, motoreffekt, hastighed, hældning, driftstimer, hjælpebelastninger og opladningsmuligheder snarere end batterikapacitet alene.

Ja, et 96V 304Ah batterisystem kan være et godt valg til tunge AGV'er og AMR'er, der har brug for mere trækkraft og energi end en typisk 48V-platform. Bonnen-konfigurationen bruger to koordinerede 48V 304Ah-moduler til at levere 29.18 kWh nominel energi, hvor det endelige system er konstrueret omkring trækkraftstyringen, BMS, højspændingskomponenter, ladesystem og køretøjets arbejdscyklus.

Et 144V 304Ah batteri er værd at overveje til kraftige AMR'er, store AGV'er og autonome industrielle transportkøretøjer, der transporterer betydelige læs. Konfigurationen med tre moduler leverer 43.77 kWh nominel energi og tillader højere systemeffekt ved samme strømniveau end 48V- eller 96V-versionerne. Den endelige egnethed afhænger stadig af motorkrav, nyttelast, vinkel, driftstid og regulatorens spændingsgrænser.

Ampere-time-kapaciteten forbliver 304 Ah, men systemspændingen og den samlede energi stiger, efterhånden som yderligere moduler tilføjes i serie. 48V-systemet leverer 14.59 kWh, 96V-systemet leverer 29.18 kWh, og 144V-systemet leverer 43.77 kWh. Højere spænding giver også mulighed for at levere mere strøm ved samme strøm, hvilket kan være nyttigt for tungere køretøjer og kraftigere trækkraftsystemer.

Til krævende trækkraftapplikationer anbefaler vi ikke at behandle to uafhængige smarte batterier som almindelige batterier og blot serieforbinde dem. Et 96V AMR-batteri bør konstrueres som ét koordineret system med modulovervågning, en master-slave BMS-arkitektur, passende kontaktorer, forladningskredsløb, sikringer, strømregistrering, kommunikation og fejlhåndtering på systemniveau.

Ja, men de bør designes som et koordineret 144V traktionsbatteri i stedet for tre uafhængige, separate batterier. I Bonnens arkitektur kan tre 48V 304Ah-moduler danne et 144V 304Ah-system, hvor modulerne overvåges via en master-slave BMS og understøttes af passende klassificerede højspændingsbeskyttelses- og styringskomponenter.

Denne batteriplatform er beregnet til større industrielle mobile robotter snarere end små lagerreolrobotter. Typiske anvendelser omfatter tunge fladvogns-AMR'er, AGV'er til transport af bilchassis, AMR'er til transport af elbilbatterier, AGV'er til transport af støbeforme, transport af stål- og metalmaterialer, tunge AGV'er til slæbebåde, transport af flykomponenter og store specialbyggede autonome gaffeltrucks.

Ja, platformen er beregnet til autonome transportapplikationer på flere tons, men køretøjets vægt alene er ikke nok til at vælge det rigtige batteri. Nyttelast, acceleration, maksimal hastighed, vejens hældning, hjul- og drivlinjeeffektivitet, motoreffekt, driftstimer, opladningsmuligheder og installationsplads skal alle tages i betragtning, når man dimensionerer et batteri til en AMR på flere tons.

LiFePO4 er velegnet til mange industrielle AMR- og AGV-applikationer, fordi det kombinerer potentiale for en længere levetid, termisk stabilitet, høj strømstyrke og praktisk holdbarhed. Bonnens 48V 304Ah basismodul bruger LiFePO4-celler og er designet som en byggesten til kraftige industrielle traktionsbatterisystemer.

Basisbatterimodulet på 48V 304Ah bruger et aluminiumskabinet, der er klassificeret til IP67. Dette gør modulet velegnet til krævende industrielle miljøer, hvor beskyttelse mod støv og midlertidig vandpåvirkning er vigtig, selvom hele køretøjsinstallationen, stik, kabler, ventilationsåbninger og eksterne komponenter også skal være designet til at opretholde det krævede miljøbeskyttelsesniveau.

Basismodulet måler cirka 580 × 410 × 260 mm og vejer omkring 105 kg. Et komplet 96V- eller 144V-system bruger flere moduler, så den færdige systemvægt vil også omfatte højspændingsstyringskomponenter, kabler, stik, monteringshardware og andet projektspecifikt udstyr.

Modulet på 580 × 410 × 260 mm blev designet som en relativt lavprofileret byggesten til industrielle mobile robotter. Afhængigt af chassiset kan modulerne evalueres til central, side-om-side eller distribueret installation, idet der tages hensyn til frihøjde, akselafstand, akselbelastning, tyngdepunkt, adgang til stik og fremtidig vedligeholdelse.

48V 304Ah basismodulet er specificeret til op til 300A kontinuerlig afladning og op til 600A spidsafladning, hvor den tilladte spidsstrømsvarighed er underlagt teknisk bekræftelse. Den endelige strøm- og effektklassificering på køretøjsniveau afhænger også af BMS, kontaktorer, sikring, kabler, stik, termiske forhold og trækkraftstyring.

Der er ingen universel kWh-værdi for en kraftig AMR, fordi to robotter med samme nyttelast kan have meget forskelligt energiforbrug. Batterikapaciteten bør beregnes ud fra køretøjets faktiske driftscyklus, herunder kørsel med og uden last, acceleration, hastighed, stigninger, drejning, tomgangstid, indbygget elektronik, driftstimer, opladningsmuligheder og det brugbare SOC-vindue.

Start med AMR'ens gennemsnitlige energiforbrug i løbet af en repræsentativ arbejdscyklus i stedet for at dividere batteriets kWh med motorens typeskilteffekt. Traktionsmotorer kører sjældent kontinuerligt ved nominel effekt, så den korrekte beregning bør tage højde for vandring med belastning, vandring uden belastning, acceleration, stop, tomgangsperioder, hjælpebelastninger, regenerativ bremsning, hvis tilgængelig, brugbar batterienergi og den nødvendige reserve ved vagtens afslutning.

Ja. Konfigurationer med flere moduler styres via en koordineret master-slave BMS-arkitektur. Slaveovervågningsenheder overvåger individuelle batterimoduler, mens master-BMS'en styrer systemniveaufunktioner såsom overvågning, beskyttelse, kobling, kommunikation og fejlhåndtering på tværs af hele traktionsbatteriet.

Ja, kommunikationsgrænsefladen og meddelelseskravene kan udvikles omkring den ønskede AMR-controller, oplader og køretøjsarkitektur. Når du anmoder om et brugerdefineret AMR-batteri, er det nyttigt at fremvise din controllerdokumentation, kommunikationsprotokol, nødvendige meddelelser, baudhastighed, krav til fejlhåndtering og enhver tilgængelig CAN-database eller grænsefladespecifikation.

Ja. Opladningsgrænsefladen og opladningsstrategien bør afstemmes med systemspændingen, batterikapaciteten, driftsplanen, den tilgængelige opladningstid og AMR'ens arbejdsmønster. Dette er især vigtigt for robotter, der bruger mulighedsopladning mellem opgaver eller korte opladningsvinduer under drift med flere hold.

Ikke alle kraftige AMR-batterier kræver væskekøling. Termiske krav afhænger af kontinuerlig strøm, spidseffekt, omgivelsestemperatur, driftscyklus, kabinettets placering, opladningshastighed, tilgængelig luftstrøm og hvor ofte køretøjet kører under høj belastning. Den termiske løsning bør derfor vælges under systemudvikling i stedet for at antage, at alle AMR-batterier har brug for den samme kølemetode.

Ja. Batteripakker kan udvikles omkring tilgængelig chassisplads, hjulposition, strukturelle elementer, motorer, frihøjde, akselbelastning og serviceadgang. Brug af det fælles 48V-modul som byggesten gør det også muligt at evaluere forskellige centrale eller distribuerede layouts til 48V-, 96V- og 144V-køretøjsarkitekturer.

De mest nyttige oplysninger omfatter AMR-applikationen, køretøjets vægt, maksimal nyttelast, motorspænding og -effekt, kontinuerligt og maksimalt effektbehov, maksimal hastighed, stigning, påkrævet driftstid, opladningsmetode, opladningsvindue, tilgængelig batteriplads, kommunikationskrav og miljøforhold. Disse detaljer gør det muligt at dimensionere batterisystemet omkring det faktiske køretøj i stedet for kun at vælge et batteri ud fra spænding og Ah.

Det er ikke et problem. Du kan sende de oplysninger, du allerede har, såsom motorspænding, motoreffekt, nyttelast, omtrentlige driftstimer, tilgængelig installationsplads eller endda bare køretøjskonceptet. Bonnens batteriingeniørteam kan bruge de tilgængelige oplysninger til at identificere, hvilke yderligere data der er nødvendige, før batterikonfigurationen færdiggøres.

Ja. AGV'er til chassistransport og AMR'er til transport af elbilbatterier er blandt de typer af tung autonom transport, som denne modulære platform er beregnet til at understøtte. Det endelige batteri er konstrueret omkring transportørens nyttelast, trækkraft, driftscyklus, nødvendige driftstid, opladningsstrategi, chassisplads, køretøjskommunikation og servicekrav i stedet for at bruge et generisk standardbatteri.

Ingeniørforslag

Byg det rigtige batterisystem til din AMR

Del dine krav til motor, køretøj, nyttelast, driftscyklus og installation. Vores ingeniørteam vil evaluere den passende systemspænding, energi, effektkapacitet, modullayout, BMS-arkitektur og opladningsmetode.

Dine projektoplysninger vil blive gennemgået af vores batteriingeniørteam. NDA-support er tilgængelig.