Brugerdefineret AMR-batteriteknik
Brugerdefinerede batterisystemer til AMR'er og industrirobotter
Skab det rigtige litiumbatteri til din robots spænding, driftstid, nyttelast og opladningsstrategi. Bonnen udvikler brugerdefinerede LFP- og NMC-batterisystemer fra 24V til 700V med smart BMS, CAN-kommunikation og robuste kabinetmuligheder.

- Spænding24V – 700V
- KemiLFP / NMC
- KommunikationCAN / RS485
- OpladningPlug-in / Docking / Mulighed
- Termiske mulighederPassiv / Opvarmning / Aktiv Køling
- BeskyttelseTilpassede IP-klassificerede kabinetter
Applikationsteknik
Batteriløsninger til forskellige robotplatforme
Robotplatformen definerer driftscyklussen, men batteriet er konstrueret omkring alle elektriske, mekaniske, opladnings- og miljømæssige krav.

Lager-AMR'er og AGV'er
For AMR'er til materialetransport, læssetrucks, platforme med latent løftefunktion, AGV'er til slæbebåde og automatiserede gaffeltrucks skal batteriet passe til begrænset chassisplads, samtidig med at det understøtter gentagne flådedriftscyklusser og planlagte opladningsvinduer.
- Kompakt emballage
- Levetidscyklus og flådestandardisering
- Docking og mulighedsopladning

Tunge logistikrobotter
Logistikplatforme med høj nyttelast og autonomt udstyr med høj effekt kan kræve en højspændingsarkitektur konstrueret omkring kontinuerlig effekt, korte spidsbelastninger, strømgrænser og sikker højspændingskobling.
- Kontaktorer, forladning og sikringsbeskyttelse
- Kontinuerlig og maksimal effektlevering
- Termisk styring

Inspektions- og patruljerobotter
Robotter til industriområder, olie- og gasanlæg, sikkerhedspatruljer og fjerninspektion skal have batterisystemer, der er evalueret med hensyn til lange standbyperioder, vibrationer, udendørstemperaturer og beskyttelse af kabinetter.
- Miljø- og vibrationskrav
- Fjern SOC, SOH og fejldata
- Langvarig mission og standbyplanlægning
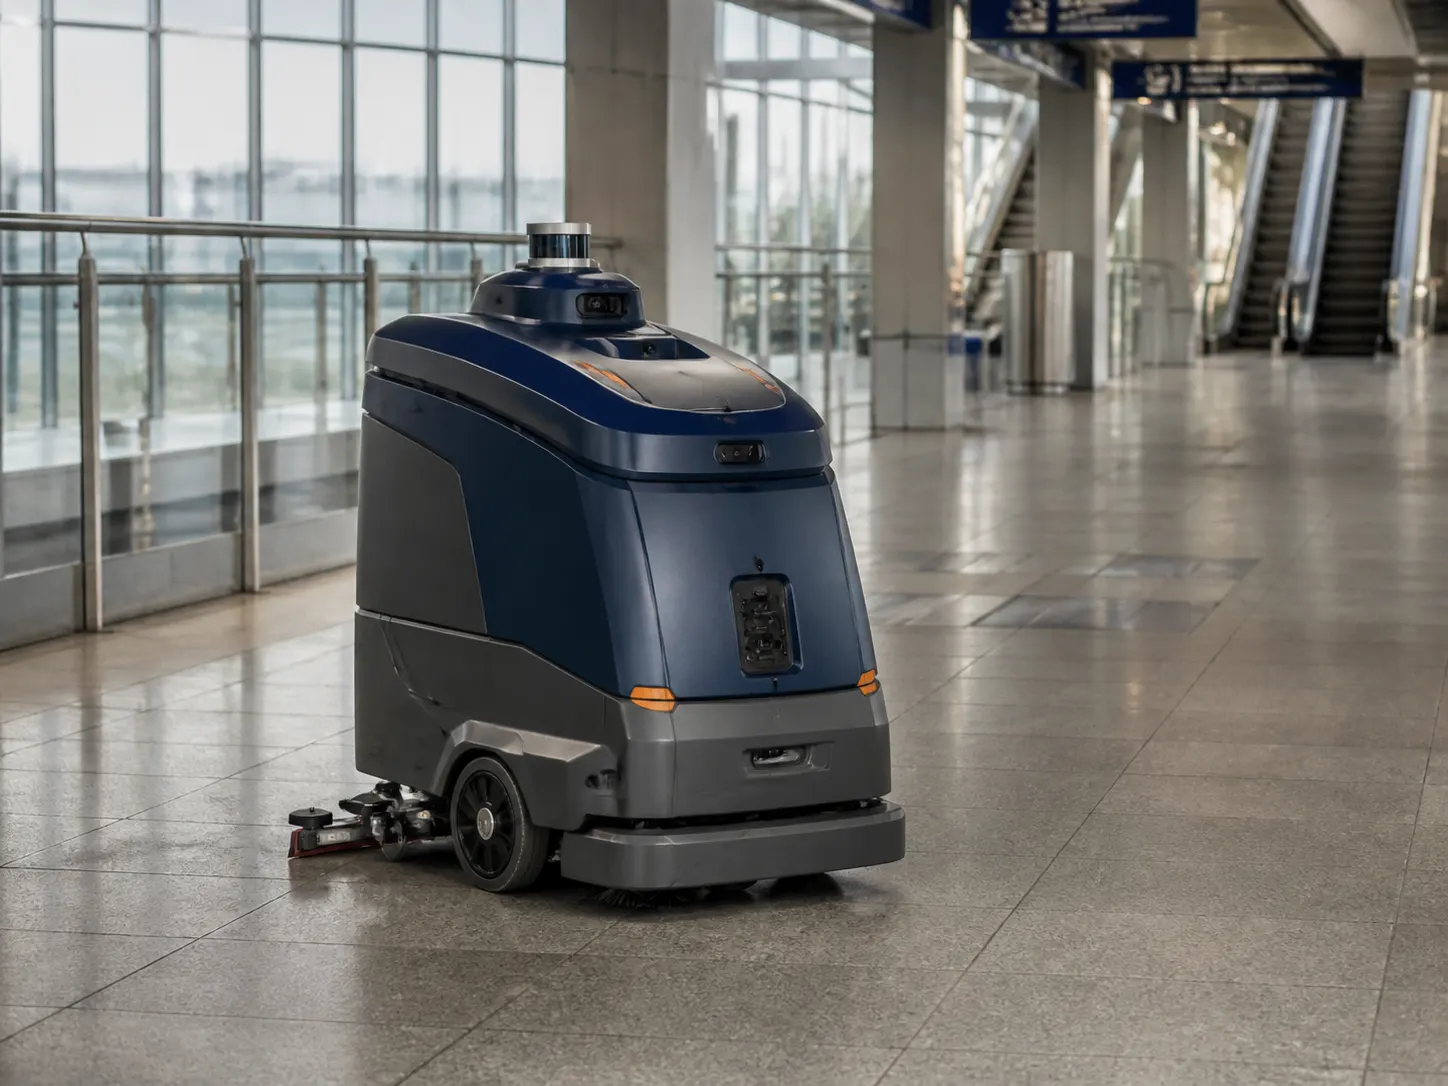
Rengørings-, leverings- og servicerobotter
Autonome rengørings-, leverings-, desinfektions- og kommercielle servicerobotter drager fordel af letvægts emballage, tilgængelig vedligeholdelse og sikre opladningsgrænseflader uden at ofre driftstid i en kompakt maskine.
- Letvægts, kompakt integration
- Sikker opladningsgrænseflade
- Servicevenlige aftagelige muligheder
Valg af spænding
Batteriarkitekturer fra 24V til 700V
Vælg spænding fra det fulde driv- og ladesystem – ikke fra en bred robotkategori eller en enkelt konkurrentspecifikation.
Kompakte robotplatforme
- Typiske anvendelser
- Lager-AMR'er, AGV'er, rengørings- og leveringsrobotter
- Nøglefokus i design
- Kompakt emballage, design med hele livscyklussen, docking og mulighedsopladning
Udendørs og mellemstore platforme
- Typiske anvendelser
- Udendørs inspektionsrobotter, patruljeplatforme og mellemstore UGV'er
- Nøglefokus i design
- Køretid, miljøbeskyttelse, kommunikation og termisk kontrol
Højtydende autonomt udstyr
- Typiske anvendelser
- Tunge logistikplatforme og autonomt udstyr med høj effekt
- Nøglefokus i design
- HV-sikkerhed, kontaktorer, forladning, isolationsovervågning og aktive kølemuligheder
Den endelige spænding bør vælges ud fra motor, inverter, effektforbrug, kabelstrøm, tilgængelig batteriplads og opladningsarkitektur – ikke kun ud fra robotkategorien. Køretid, nyttelast, driftscyklus og termisk miljø former også den endelige specifikation.

System Integration
Mere end en batteripakke
Et robotbatteri er et koordineret strømforsyningssystem. De endelige specifikationer bekræftes under en teknisk gennemgang af den elektriske arkitektur, monteringsrammen, servicestrategien og opladningsgrænsefladen.
- Celle- og modulkonfiguration
- Mekanisk indkapsling og montering
- Smart BMS og CAN-integration
- Kontaktorer, sikring og forladning
- Opladnings- og dockinggrænseflade
- Varme- og temperaturstyring
- SOC, SOH og fejlrapportering
- Servicevenlighed og udskiftningsstrategi
Opladningsarkitektur
Designopladning omkring flådens oppetid
Ladehastighed, dockingfrekvens og termisk belastning skal designes sammen med flådens driftscyklus og tilgængelige ladevinduer.
Planlagt fuld opladning
For flåder med planlagte pauser eller ladevinduer natten over.
- Normeret forbrug
- Forudsigelige skift med tilstrækkelig parkeringstid
- Designfokus
- Ladehastighed, stikadgang, BMS-grænser og varmeafvisning
Mulighedsopladning
Til flåder med høj udnyttelsesgrad, der kan genoplades under ventetid, lastning eller kortvarigt dokning.
- Normeret forbrug
- Hyppige korte opholdsperioder
- Designfokus
- Dockingstolerance, kontaktcykluslevetid, opladerhandshake og termisk akkumulering
Manuel eller automatisk batteriskift
For platforme, der ikke kan forblive parkerede, men som kan understøtte en kontrolleret udskiftningsproces.
- Normeret forbrug
- Kontinuerlig drift med planlagt serviceadgang
- Designfokus
- Sikker strømafbrydelse, kontaktorstyring, mekanisk låsning, stikcykluslevetid, indkoblingsstrømsstyring og serviceadgang

Hurtigopladningskapaciteten afhænger af cellevalg, batterikapacitet, temperatur, BMS-grænser og opladerens design. Stikgeometri, justering, kommunikation og sikkerhedsafbrydere skal konstrueres i henhold til projektets krav.
Planlæg din opladningsarkitekturProjektdefinition
Hvad vi skal bruge for at designe dit AMR-batteri
En komplet projektbeskrivelse gør det muligt at evaluere den elektriske, mekaniske og termiske arkitektur samlet, før de endelige specifikationer bekræftes.
- Robottype og anvendelse
- Nominel spænding og spændingsvindue
- Gennemsnitlig, kontinuerlig og spidseffekt
- Påkrævede driftstimer
- Nyttelast og driftscyklus
- Batteripladsens kuvert
- Maksimal batterivægt
- Opladningsmetode og tilgængelig opladningstid
- Kommunikationsprotokol
- Drifts- og opladningstemperatur
- IP-, vibrations- og stødkrav
- Prototype og årlig mængde
Illustrative systemer
Typiske AMR-batterireferencearkitekturer
Disse konfigurationer tydeliggør den type komponenter, der kan overvejes ved forskellige spændingsniveauer. De er ikke kundecasestudier eller faste produkter.
51.2V lager AMR-arkitektur
- LFP-batterimoduler
- Lavspændings-BMS
- Hovedsikring
- CAN eller RS485
- Dockingstationsgrænseflade
- Kompakt, aftageligt kabinet
96V udendørs inspektionsrobotarkitektur
- LFP- eller NMC-moduler
- Robust kabinet
- Smart BMS
- Opvarmningsmulighed
- CAN-kommunikation
- Forseglede opladnings- og strømstik
400V kraftig logistikrobotarkitektur
- Højspændingsbatterimoduler og HV BMS
- Hovedkontaktorer og forladningskredsløb
- HV-sikring og serviceafbryder
- Isoleringsovervågning
- Aktiv temperaturstyringsmulighed
Kun illustrative konfigurationer. Endelig spænding, kapacitet, strøm, kapsling og kommunikationsgrænseflade er konstrueret omkring robotplatformen.
Ingeniørarbejdsgang
Fra robotkrav til produktion
Projektets tidsramme afhænger af designets kompleksitet, komponenttilgængelighed, valideringsomfang og certificeringskrav.
- KravgennemgangDu angiver input for spænding, strøm, runtime, envelope, opladning og miljø. Bonnen definerer det tekniske grundlag og de åbne spørgsmål.
- Elektrisk og mekanisk designBonnen udvikler cellekonfiguration, beskyttelsesarkitektur, BMS-grænseflade, kabinet og monteringskoncept til gennemgang.
- Udvikling af prototypeGodkendte tegninger og specifikationer overføres til en prototype med sporbare grænseflader til robotintegration.
- Integration og valideringBatteriets adfærd, kommunikation, opladning, termisk respons og mekaniske grænseflader evalueres i forhold til projektets valideringsplan.
- Pilot- og volumenproduktionGodkendte designfiler, kvalitetskontroller og produktionskrav understøtter pilotprojekter og planlagt masseproduktion.
Kategorier for brugerdefinerede løsninger
Relevante batteriløsninger
Vælg den løsningskategori, der er tættest på din platform, og bekræft derefter den endelige spænding, kapacitet, effekt, kabinet og kommunikationsgrænseflade under den tekniske gennemgang.
Kompakte robotbatterier
Til lager-AMR'er, AGV'er, leverings- og rengøringsplatforme, hvor emballage, flådestandardisering, serviceadgang og dockinggrænseflader styrer designet.
Diskuter et kompakt robotbatteriUdendørs robotbatterier
Til inspektion, patruljering og mellemtunge UGV-platforme, der kræver miljøbeskyttelse, kommunikation, temperaturstyring og planlægning af missionstid.
Diskuter et batteri til udendørs robotterHøjspændingsrobotbatterier
Til kraftigt autonomt udstyr, der kræver en konstrueret HV-arkitektur, kontaktorer, foropladning, isolationsovervågning og termiske styringsmuligheder.
Diskuter et højspændingsrobotbatteriDocking- og opportunity-opladningssystemer
Batteri- og opladergrænseflader evalueret sammen omkring kontaktgeometri, justeringstolerance, BMS-handshake, opladningshastighed og flådens opholdstid.
Diskuter et automatisk opladningssystemIngeniørsikring
Designet til integration, validering og produktion
Valideringsomfanget er defineret for den endelige applikation og valgte arkitektur. Supporten kan dække prototype-til-produktion-teknik og transportdokumentation uden at det antyder, at hver brugerdefineret konfiguration har den samme certificering.
- Validering af elektrisk beskyttelse
- BMS-kommunikationstest
- Opladnings- og afladningstest
- Termisk test
- Vibrations- og mekaniske kontroller
- Validering af kapsling og indtrængningsbeskyttelse
- UN38.3 og support af forsendelsesdokumenter
- Prototype-til-produktion-teknik

Ingeniørviden
AMR Batteritekniske Ressourcer
Brug disse Bonnen-artikler om ingeniørarbejde til at forberede designspørgsmål, inden du diskuterer din robotplatform.
Hvad er en AMR? Forklaring af strømforsyningssystemet
Gennemgå, hvordan motorer, controllere, opladningshardware, BMS-kommunikation og beskyttelsesfunktioner fungerer sammen i et autonomt, mobilt robotstrømsystem.
Udforsk det grundlæggende i AMR-strømsystemerSådan vælger du det rigtige AMR-batterisystem
Lær hvilke spændings-, driftstids-, strøm-, kabinet-, kommunikations- og opladningsindgange der er vigtige, når du sammenligner batteriarkitekturer til en ny AMR-platform.
Gennemgå AMR-batterivalgsguidenForståelse af design af litiumbatteripakkekabinet
Se hvordan strukturel styrke, tætning, materialer, montering og intern komponentintegration former et kabinet, der beskytter et specialbygget litiumbatterisystem.
Undersøg principperne for batteriindkapslingSådan konstrueres brugerdefinerede litiumbatteripakker
Følg den tekniske proces fra celle- og moduludvælgelse til BMS, beskyttelse, termisk design, kabinetintegration, prototyping og systemvalidering.
Forstå processen med specialpakkeudviklingForståelse af almindelige BMS-opvågningssignaler
Sammenlign praktiske vækkestrategier, og overvej, hvordan batteriet, robotcontrolleren og opladeren koordinerer kommunikation, lavstrømstilstande og sikker aktivering.
Undersøg mulighederne for BMS-opvågningssignalVæskekøling til litiumbatterisystemer
Udforsk kølepladelayout, indirekte væskekølingsmetoder og afvejningerne mellem varmeafledning, kompleksitet, vægt, vedligeholdelse og lækagerisiko.
Sammenlign designmetoder til væskekølingByg batteriet omkring din robot – ikke omvendt
Del din robotplatforms spænding, strøm, driftstid, batterikapacitet og opladningskrav. Bonnens ingeniørteam kan evaluere den elektriske, mekaniske og termiske arkitektur til dit projekt.